Из чего собрать стенд для робототехнических исследований
Что нужно для работы над роботами: от одноплатника и приводов до симулятора и датасета. Разбираем компоненты стека и на чём чаще всего спотыкаются те, кто начинает с нуля.
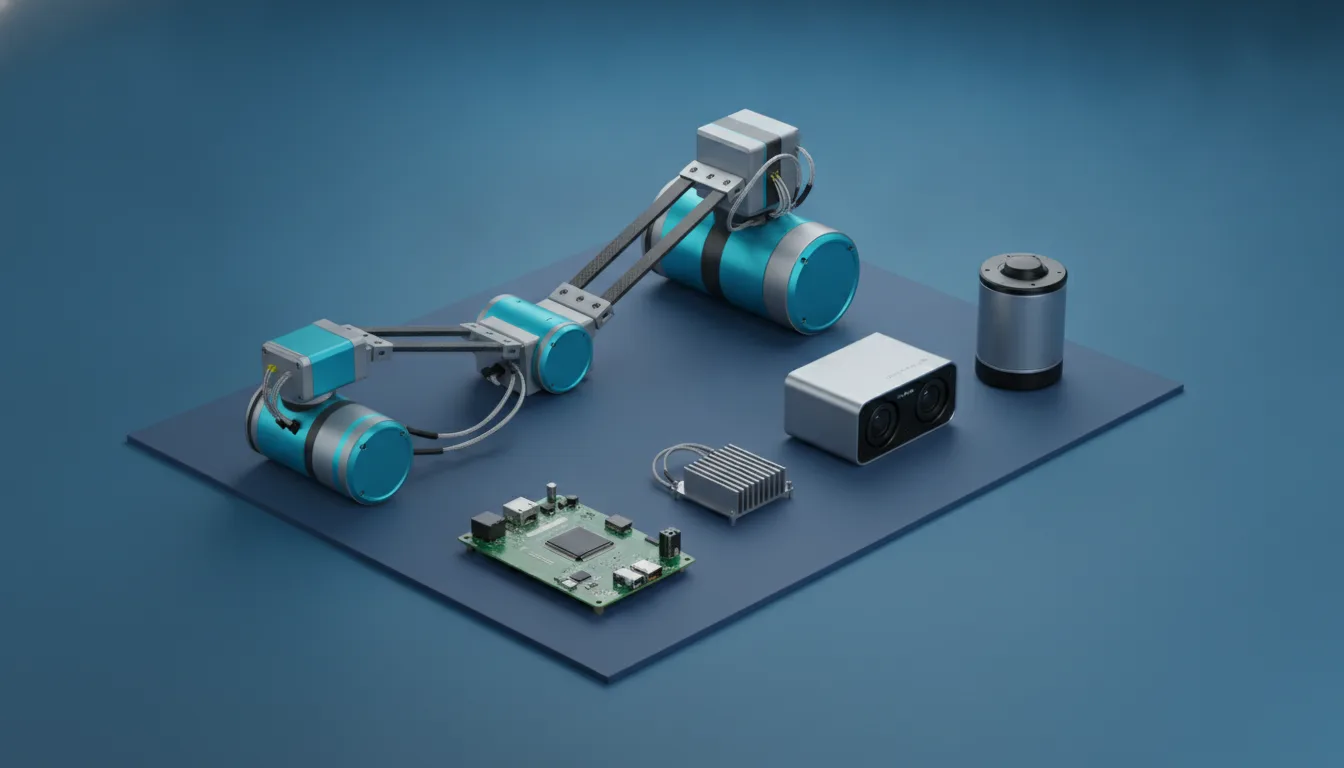
Робот в исследовательской лаборатории — это не корпус с колёсами, а стек из четырёх слоёв: железо (вычислитель, приводы, датчики), низкоуровневый софт (драйверы, реальное время), middleware (обмен сообщениями между узлами) и слой обучения или планирования (симулятор, политика, датасет). Пропустить любой из них не получится: политика, обученная в симуляторе без точной модели привода, на реальном роботе просто не поедет. Ниже — что кладут в каждый слой и где деньги и время утекают быстрее всего.
Вычислитель: что считает
Разделите две задачи. Управление в реальном времени (замкнуть контур по датчикам за миллисекунды) и тяжёлые вычисления (инференс нейросети, обработка облака точек). Их обычно разносят на два устройства.
- Микроконтроллер или плата реального времени — держит контур управления моторами. STM32, Teensy или отдельное RT-ядро. Здесь важна детерминированная задержка, а не гигагерцы.
- Одноплатный компьютер — Raspberry Pi для лёгких задач, платы NVIDIA Jetson (Orin, Nano) там, где нужен инференс на GPU прямо на борту.
- Внешняя рабочая станция — если политика обучается офлайн или тяжёлый инференс выносится по сети. Тогда на роботе остаётся тонкий клиент.
Точные цены на Jetson и одноплатники сильно скачут из-за дефицита и партии поставки — сверяйте их у дистрибьютора на момент закупки, а не по обзорам годичной давности.
Приводы и датчики: что двигает и что чувствует
Приводы
Хобби-сервоприводы (типа тех, что стоят в моделях) дёшевы, но не дают обратной связи по положению и току — для исследований по управлению это тупик. Смотрите в сторону приводов с энкодером и токовым сенсором либо готовых quasi-direct-drive моторов, которые популярны в проектах шагающих роботов.
Датчики
- IMU — инерциальный блок, без него не оценить ориентацию корпуса.
- Энкодеры — на каждом суставе, иначе позу робота придётся угадывать.
- Камеры — RGB для зрения, RGB-D (Intel RealSense, глубинные) для восприятия геометрии.
- Лидар — для навигации и SLAM; двумерные модели дешевле трёхмерных на порядок.
- Датчики силы и момента — критичны для манипуляции и контактных задач, самая дорогая позиция в списке.
Самая частая ошибка новичка — купить дорогой лидар и сэкономить на энкодерах и IMU. Робот, который не знает своей собственной позы, не поедет никуда, сколько бы точек в секунду ни считал лидар.
Middleware: как узлы разговаривают
Робот — это десяток процессов: один читает камеру, другой планирует путь, третий крутит моторы. Middleware связывает их. Де-факто стандарт в исследованиях — ROS 2*. Он даёт модель узлов, топиков и сервисов, транспорт поверх DDS и совместимость с большинством драйверов датчиков.
Минимальный набор софта на исследовательском стенде:
- ROS 2 как middleware и набор инструментов визуализации (RViz, rosbag для записи данных);
- драйверы конкретных датчиков и приводов — их наличие под вашу модель проверяйте до покупки железа;
- слой моделирования — URDF-описание кинематики робота, которое одинаково читают и симулятор, и реальный контроллер.
Симулятор: где учиться до реального железа
Ронять реального робота на пол дорого. Поэтому политику сначала обкатывают в симуляторе, а потом переносят на железо — это и есть проблема sim-to-real. Выбор симулятора зависит от задачи.
| Симулятор | Сильная сторона | Типичная задача |
|---|---|---|
| Gazebo | Тесная связка с ROS, реалистичные сенсоры | Навигация, отладка стека целиком |
| MuJoCo | Точная и быстрая физика контактов | Обучение с подкреплением, манипуляция |
| Isaac Sim / Isaac Lab | GPU-параллелизм, тысячи сред разом | Массовое RL-обучение локомоции |
| PyBullet | Лёгкий старт, много готовых примеров | Прототипы, учебные проекты |
MuJoCo с некоторых пор открыт и бесплатен, что убрало барьер для лабораторий с малым бюджетом. Isaac требует GPU от NVIDIA и заметных вложений в железо, зато даёт параллельные среды, которые ускоряют RL в разы.
Данные и политика: чем кормить модель
Для обучения с подкреплением данные робот генерирует сам в симуляторе. Для имитационного обучения нужны демонстрации — записи того, как задачу выполняет человек или телеоператор. Крупные открытые наборы (например, кросс-лабораторные датасеты манипуляции) позволяют не собирать всё с нуля, но проверяйте лицензию и формат: под вашу морфологию робота чужие демонстрации могут не подойти без переразметки.
Практический порядок сборки стенда снизу вверх:
- Определите задачу и морфологию — колёсный, шагающий, манипулятор. От этого зависит всё остальное.
- Подберите приводы и датчики под задачу, проверьте наличие драйверов под ROS 2.
- Возьмите вычислитель с запасом по инференсу, если планируете нейросети на борту.
- Опишите робота в URDF и поднимите его в симуляторе прежде, чем паять железо.
- Отладьте пайплайн в симуляции, затем переносите на реального робота, закладывая время на sim-to-real.
Сколько это стоит по деньгам и времени
Бюджет исследовательского стенда растягивается от нескольких десятков тысяч рублей (колёсный робот на Raspberry Pi с хобби-моторами и 2D-лидаром) до сумм на порядки выше — за манипулятор с датчиками силы, RGB-D и Jetson на борту. Но главная статья расходов — не железо, а время: интеграция драйверов, калибровка датчиков и борьба с sim-to-real съедают недели. Закладывайте на первый рабочий прогон реального робота не дни, а месяцы.
* ROS 2 (Robot Operating System 2) — не операционная система, а фреймворк-middleware: набор библиотек и инструментов для обмена сообщениями между процессами робота, работающий поверх обычной Linux.
Prompt-инженер: Идеальные запросы для Midjourney, ChatGPT и других моделей.
Спросить за 15 ₽Источники: ROS 2 Documentation, MuJoCo Documentation (DeepMind)
Частые вопросы
С чего начать, если бюджет минимальный?
Обязательно ли использовать ROS 2?
Можно ли обучать модель без реального робота?
Нужна ли видеокарта NVIDIA?
На чём чаще всего экономят зря?
Материал носит информационный характер и подготовлен редакцией «Агентуры». Он не является офертой, рекламой или индивидуальной консультацией. Упомянутые продукты, компании и торговые знаки принадлежат их правообладателям. Перед принятием решений, влекущих юридические или финансовые последствия, обратитесь к профильному специалисту.