Искусственный интеллект
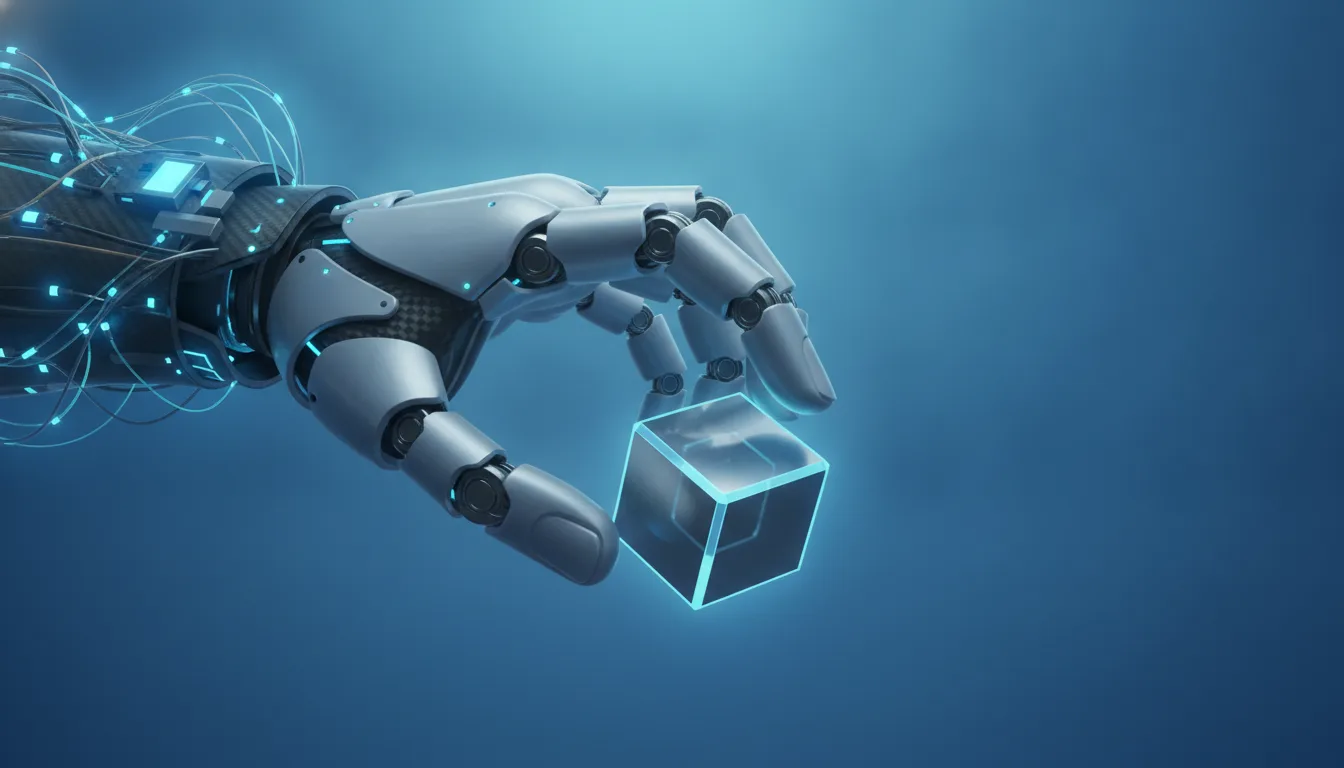
Ловкость роборук: почему манипуляция даётся ИИ тяжелее ходьбы
Роботы научились бегать и делать сальто, но до сих пор роняют кубик и не могут завязать шнурки. Разбираем, почему ловкость кисти — нерешённая задача и что меняют обучение с подкреплением и симуляции.